
如何为无人机地形测量设置地面控制点

地面控制点 (GCP) 是决定无人机地形测量最终“绝对精度”的关键因素。即使使用 RTK/PPK 无人机系统,如果没有合理的 GCP 布局,测量结果仍可能出现整体偏移或高程畸变。
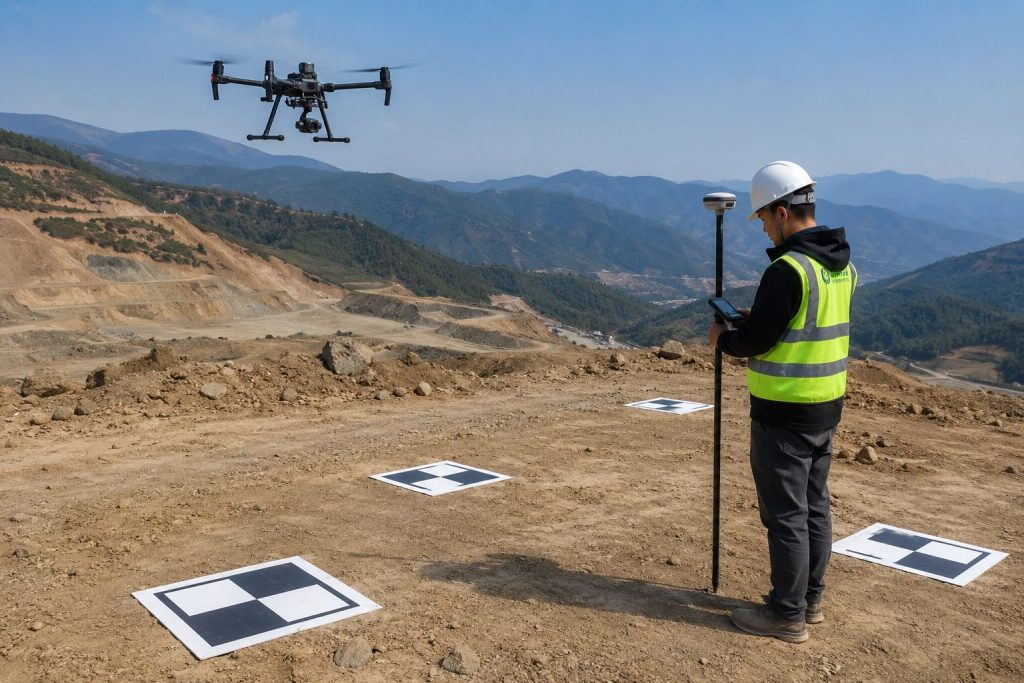
根据ASPRS位置精度标准(2014/2023),测量结果的精度必须基于独立检查点计算的均方根误差(RMSE),而不能仅仅依赖于控制点优化后的内部误差。这意味着地面控制点(GCP)不仅用于约束建模,还作为空间坐标系的锚点。
目录
此 C矿 RGCP 的 ole 在 Drone T光学 S调查
在摄影测量中,无人机影像通过特征匹配生成点云和正射影像,但这个过程本质上是一个“相对模型”。地理参考一致性(GCP)的作用是将该模型与真实的地理坐标系绑定。
DJI Terra 的官方文档也指出,虽然 RTK/PPK 可以提高定位精度,但在需要高精度地理参考时,仍然需要 GCP 进行绝对校正。
3 Key PGCP之前的赔偿 D就业
在项目实施过程中,许多测量误差并非出现在建模后期,而是在部署地面控制点(GCP)之前就已经存在。根据美国地质调查局(USGS)的摄影测量指南,控制点布局的合理性取决于对测量区域地形、飞行参数和目标设计的预先评估。如果这三个方面准备不足,即使增加控制点数量也无法有效提高最终结果的精度。
地形分析
地形结构决定了模型误差最容易出现的位置。地形起伏越大,摄影测量模型在垂直方向上就越容易出现局部拉伸或压缩。如果控制点无法覆盖这些高程变化区域,后续生成的数字高程模型(DEM)和等高线通常会出现显著偏差。
在实际地形测量中,可以使用以下逻辑来确定来源:
| 地形类型 | 典型场景 | GCP部署策略 | 为什么这样工作 | 如果你不这样做会发生什么? |
| 平坦地区 | 农田、工业园区、机场跑道、大型仓库区 | 在四个角点和中心点设置地面控制点 (GCP)。 | 高程变化很小,因此地面控制点主要用于稳定整体坐标和边界精度。 | 该模型可能出现轻微的整体偏移和边缘精度降低。 |
| 缓坡或起伏地形 | 丘陵地区、建筑工地、土方工程准备区、道路边坡 | 在山顶、坡底和地形过渡点添加地面控制点 | 这限制了高程变化并减少了局部误差累积。 | 斜坡可能呈现拉伸、压缩或局部变形的形态。 |
| 山区或矿区 | 露天矿场、峡谷地形、山路、复杂的梯田山坡 | 在每个主要坡面上设置地面控制点,尤其是在山脊顶部、谷底和平台上。 | 高程差异大和阴影较重,需要对每个表面进行独立的空间控制。 | 可能会出现坡面变形和显著的数字高程模型高程误差。 |
地形越复杂,GCP(地面控制点)就应该覆盖越多的“变化点”,而不是机械地增加机器的数量。
确定 F光 Parameters
许多人习惯先操控无人机飞行,然后再确定控制点精度要求,但实际上顺序正好相反。在无人机地形测量中,飞行高度直接影响地面采样距离(GSD),而地面采样距离又决定了模型的理论分辨率。
例如:
- 在 100 米的飞行高度上,RGB 航空测量中常见的地面分辨率约为 2-3 厘米。
- 在 50 米的飞行高度上,它可以减小到 1-1.5 厘米。
更小的地面分辨率(GSD)意味着更精细的图像识别,但也要求地面控制点(GCP)的测量误差更小。如果测得的GCP误差达到3厘米,而理论图像分辨率已达到1厘米,那么控制点本身就会成为误差来源。
此外,重叠也会影响控制点需求:
- 重叠度高(80/70 以上):模型稳定,可以适当减少点数。
- 重叠度低(低于 70/60):模型刚性较弱,需要更多 GCP 约束。
地面控制点 (GCP) 的精度至少应比影像地面分辨率 (GSD) 提高 2-3 倍;否则,高分辨率影像的优势将无法充分发挥。因此,在设置控制点之前,必须确定飞行高度、相机参数、目标地面分辨率以及前向和侧向重叠率。只有这样才能确定控制点所需的精度。
选择 A S适合的 TArget
控制点精度不仅取决于 RTK 测量,还取决于后处理软件识别目标中心的精度。
根据 Pix4D 的官方建议,目标在图像中应至少占据 8-12 个像素的宽度,以便软件能够稳定地识别其中心位置。
如果目标太小,会导致:
- 中心识别偏移
- 人工标注错误增加
- 捆绑调整约束失效
例如:
如果项目的 GSD 为 2cm,建议目标宽度至少为 20-30cm;
如果德国牧羊犬的肩高达到 1 厘米,建议使用 40 厘米或更宽的笼子以获得更好的稳定性。
此外,目标还必须满足三个条件:
| 需求 | 最佳实践 | 忽视风险 |
| 高对比度 | 使用黑白靶纸 | 中心检测效果差 |
| 安全放置 | 将目标物牢牢固定到位 | 无效的控制数据 |
| 无眩光或阴影 | 保持目标清晰可见 | 定位精度降低 |
能够稳定识别的目标比具有更高理论坐标但无法识别的点更有价值。
GCP部署核心原则
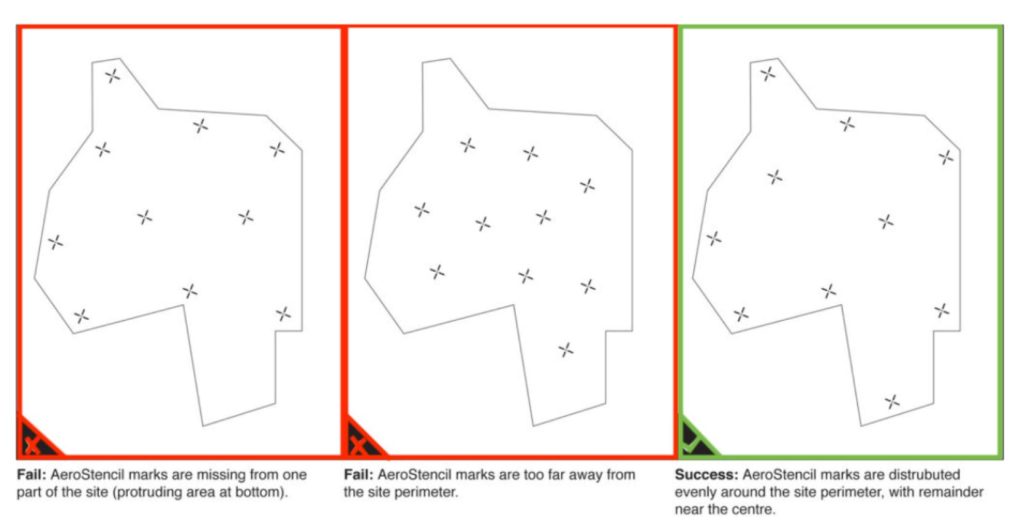
原则 1:边界优先级 + 均匀分布
控制点应优先覆盖边界区域,以最大限度地减少空间扭曲。
推荐布局:
- 控制点必须设置在四个角上。
- 辅助控制点应设置在中心位置。
- 避免将控制点集中在单一区域。
原则二:覆盖高程变化区域
美国地质调查局指出,地形变化是数字高程模型误差的重要来源。在实际应用中,应采取以下措施:
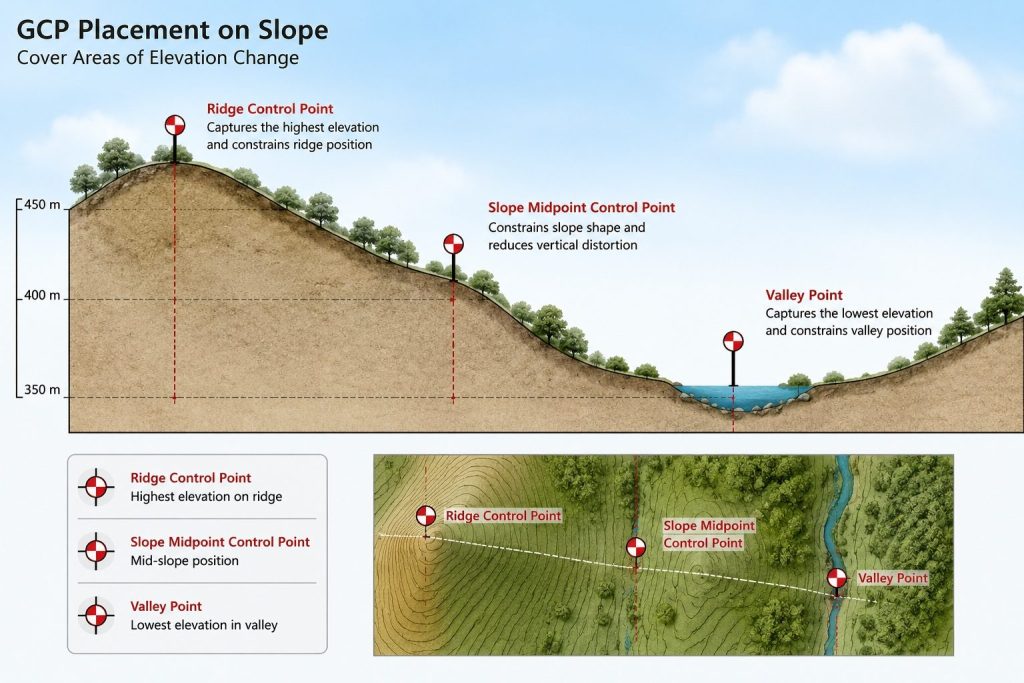
- 坡面上至少应设置一次控制点。
- 高程差异区域必须独立控制。
- 避免使用“平面点布局”。
原则三:必须设置检查点
根据行业标准,20%–30% 的点应作为独立检查点,不参与模型优化,而是用于计算 RMSE。
这样就避免了“人为优化精度”的问题,使结果更接近真实误差。
原则四:数量与项目规模相匹配
行业软件(Pix4D / Metashape)推荐:
- 小规模(<50公顷):5-8个单元
- 中等规模(50–200公顷):8–15个单元
- 大规模:区域控制
准确性影响机制
在无人机地形测量中,地理信息罗盘(GCP)的作用不仅是提供坐标,更重要的是通过摄影测量中的光束法平差对整体模型进行空间约束。
无人机影像最初生成的是相对模型,该模型只能重建地形形态,但可能存在整体漂移、比例误差或高程偏移。添加地面控制点 (GCP) 可为模型提供真实的坐标参考,帮助软件在调整过程中校正位置、方向和比例,从而确保结果与真实的地理坐标系精确对齐。
地图精度通常使用可靠性和测量顺序 (RMSE) 进行评估,并且必须基于独立的检查点进行计算,而不是基于优化过程中涉及的控制点。
行业常用的标准精度目标通常为:
- 水平误差:2–5 厘米
- 高程误差:5–10 厘米
值得注意的是,即使使用 RTK 或 PPK 无人机,如果 GCP(门控点)集中在测量区域的中心,或者忽略边界和高程变化区域,模型仍然可能出现边缘拉伸或局部高程变形。
简而言之:
GCP 的数量决定了覆盖范围,而它们的位置决定了误差是否真正可控。
因此,在高质量的地形测量中,控制点的设置比单纯增加控制点的数量更重要。
相当常见 M发行
在无人机地形测量中,控制点位置不当对最终精度的影响往往比控制点数量不足更大。以下问题最为常见,也最容易导致结果偏差:
- GCP集中在中心区域: 缺乏边界约束,容易出现边缘拉伸或整体模型漂移。
- 忽略高程变化区域: 在斜坡、矿区或起伏地形中,缺乏高程控制点会导致 DEM 局部变形。
- 认为RTK可以完全取代GCP的误解: RTK 可以提高初始定位精度,但不能完全消除绝对坐标误差。
- 目标尺寸与GSD不匹配: 目标过小会影响软件识别中心点的能力,从而降低控制精度。
- 没有独立检查站: RMSE 无法真正验证,导致准确度结果不可靠。
- GCP 未安全固定: 风、车辆震动或地面移动都可能导致控制点失效。
简而言之,高质量地形测量的关键不在于“设置更多的点”,而在于避免这些根本性错误,并确保每个控制点真正参与模型约束。